Evologics teknikteam bytte ut laboratoriet mot Östersjökusten. På agendan stod att stresstesta de senaste uppgraderingar och finslipa förmågan till multi vehicle interoperabilitet.
Fältkampanjen kretsade kring två av Evologics flaggskeppsplattformar: AUV:n Quadroin och USV:n Sonobot. Även om varje system är en kraftfull resurs i sig, låg fokus denna gång på hur de presterar tillsammans i krävande, verkliga samverkansoperationer — där koordinering, kommunikation och tillförlitlighet pressas till sina gränser.
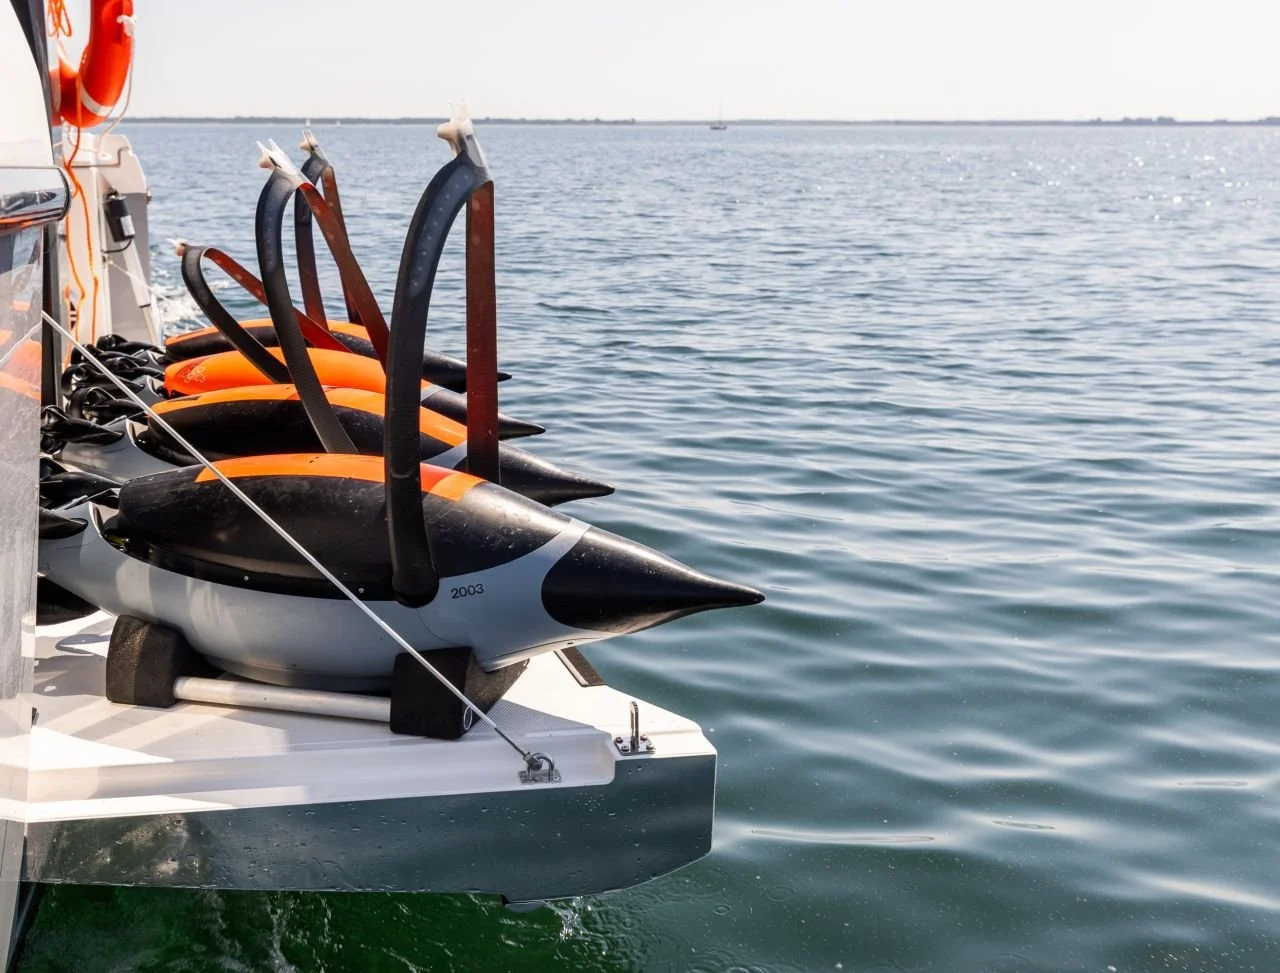
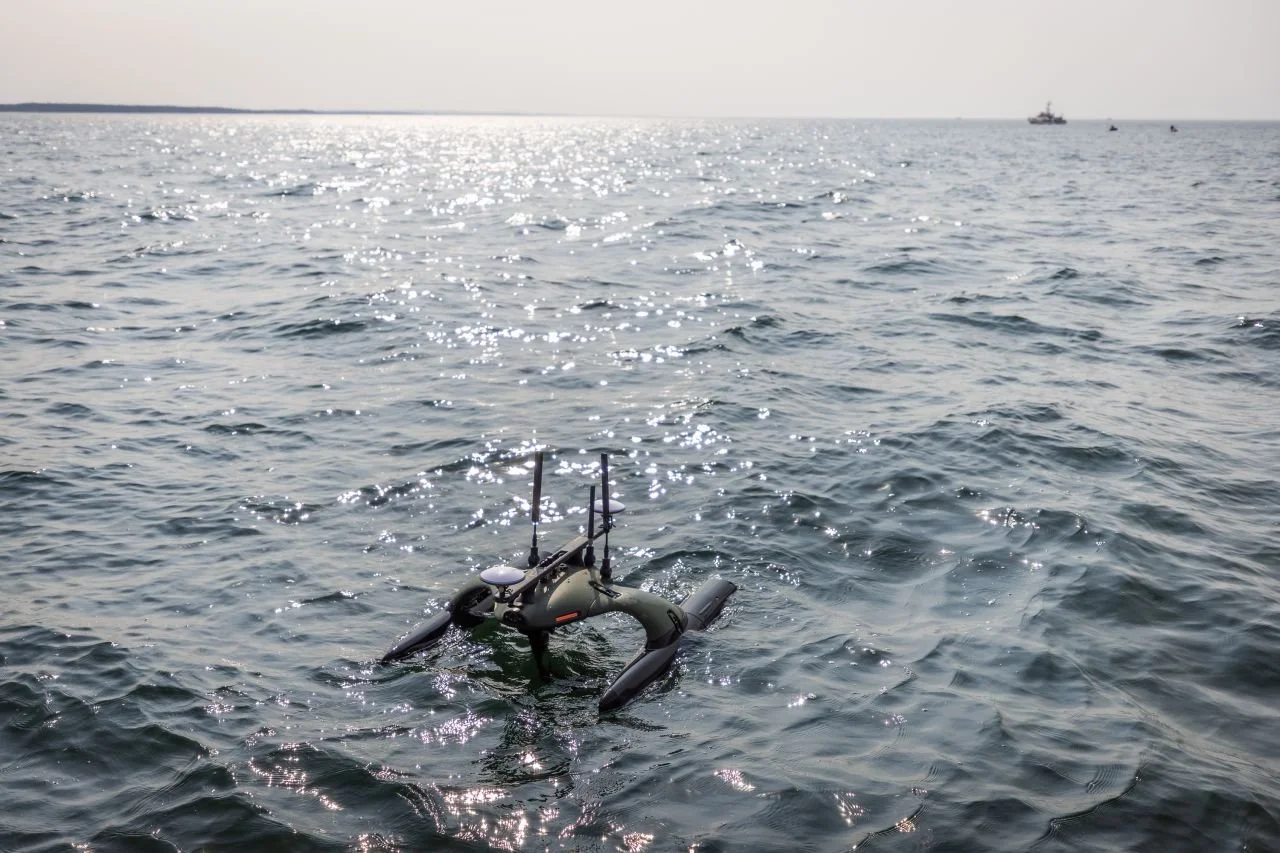
Operationer med flera farkoster håller snabbt på att bli en avgörande förmåga inom modern marin robotik.
Autonom koordinering — att säkerställa att AUV:er och USV:er kan dela situationsdata och anpassa sig efter varandras beteenden.
Modulär missionslogik — som gör det möjligt för operatörer att skala uppdrag från enskilda farkostundersökningar till komplexa multi-asset-insatser.
Varför detta är viktigt
I takt med att efterfrågan ökar på autonoma system som kan arbeta i samordnade flottor – vare sig det gäller försvar, miljöövervakning eller infrastrukturinspektion – positionerar sig Evologics i framkant av denna utveckling. Interoperabilitet mellan flera fordon är inte bara en funktion; det håller på att bli en strategisk nödvändighet.
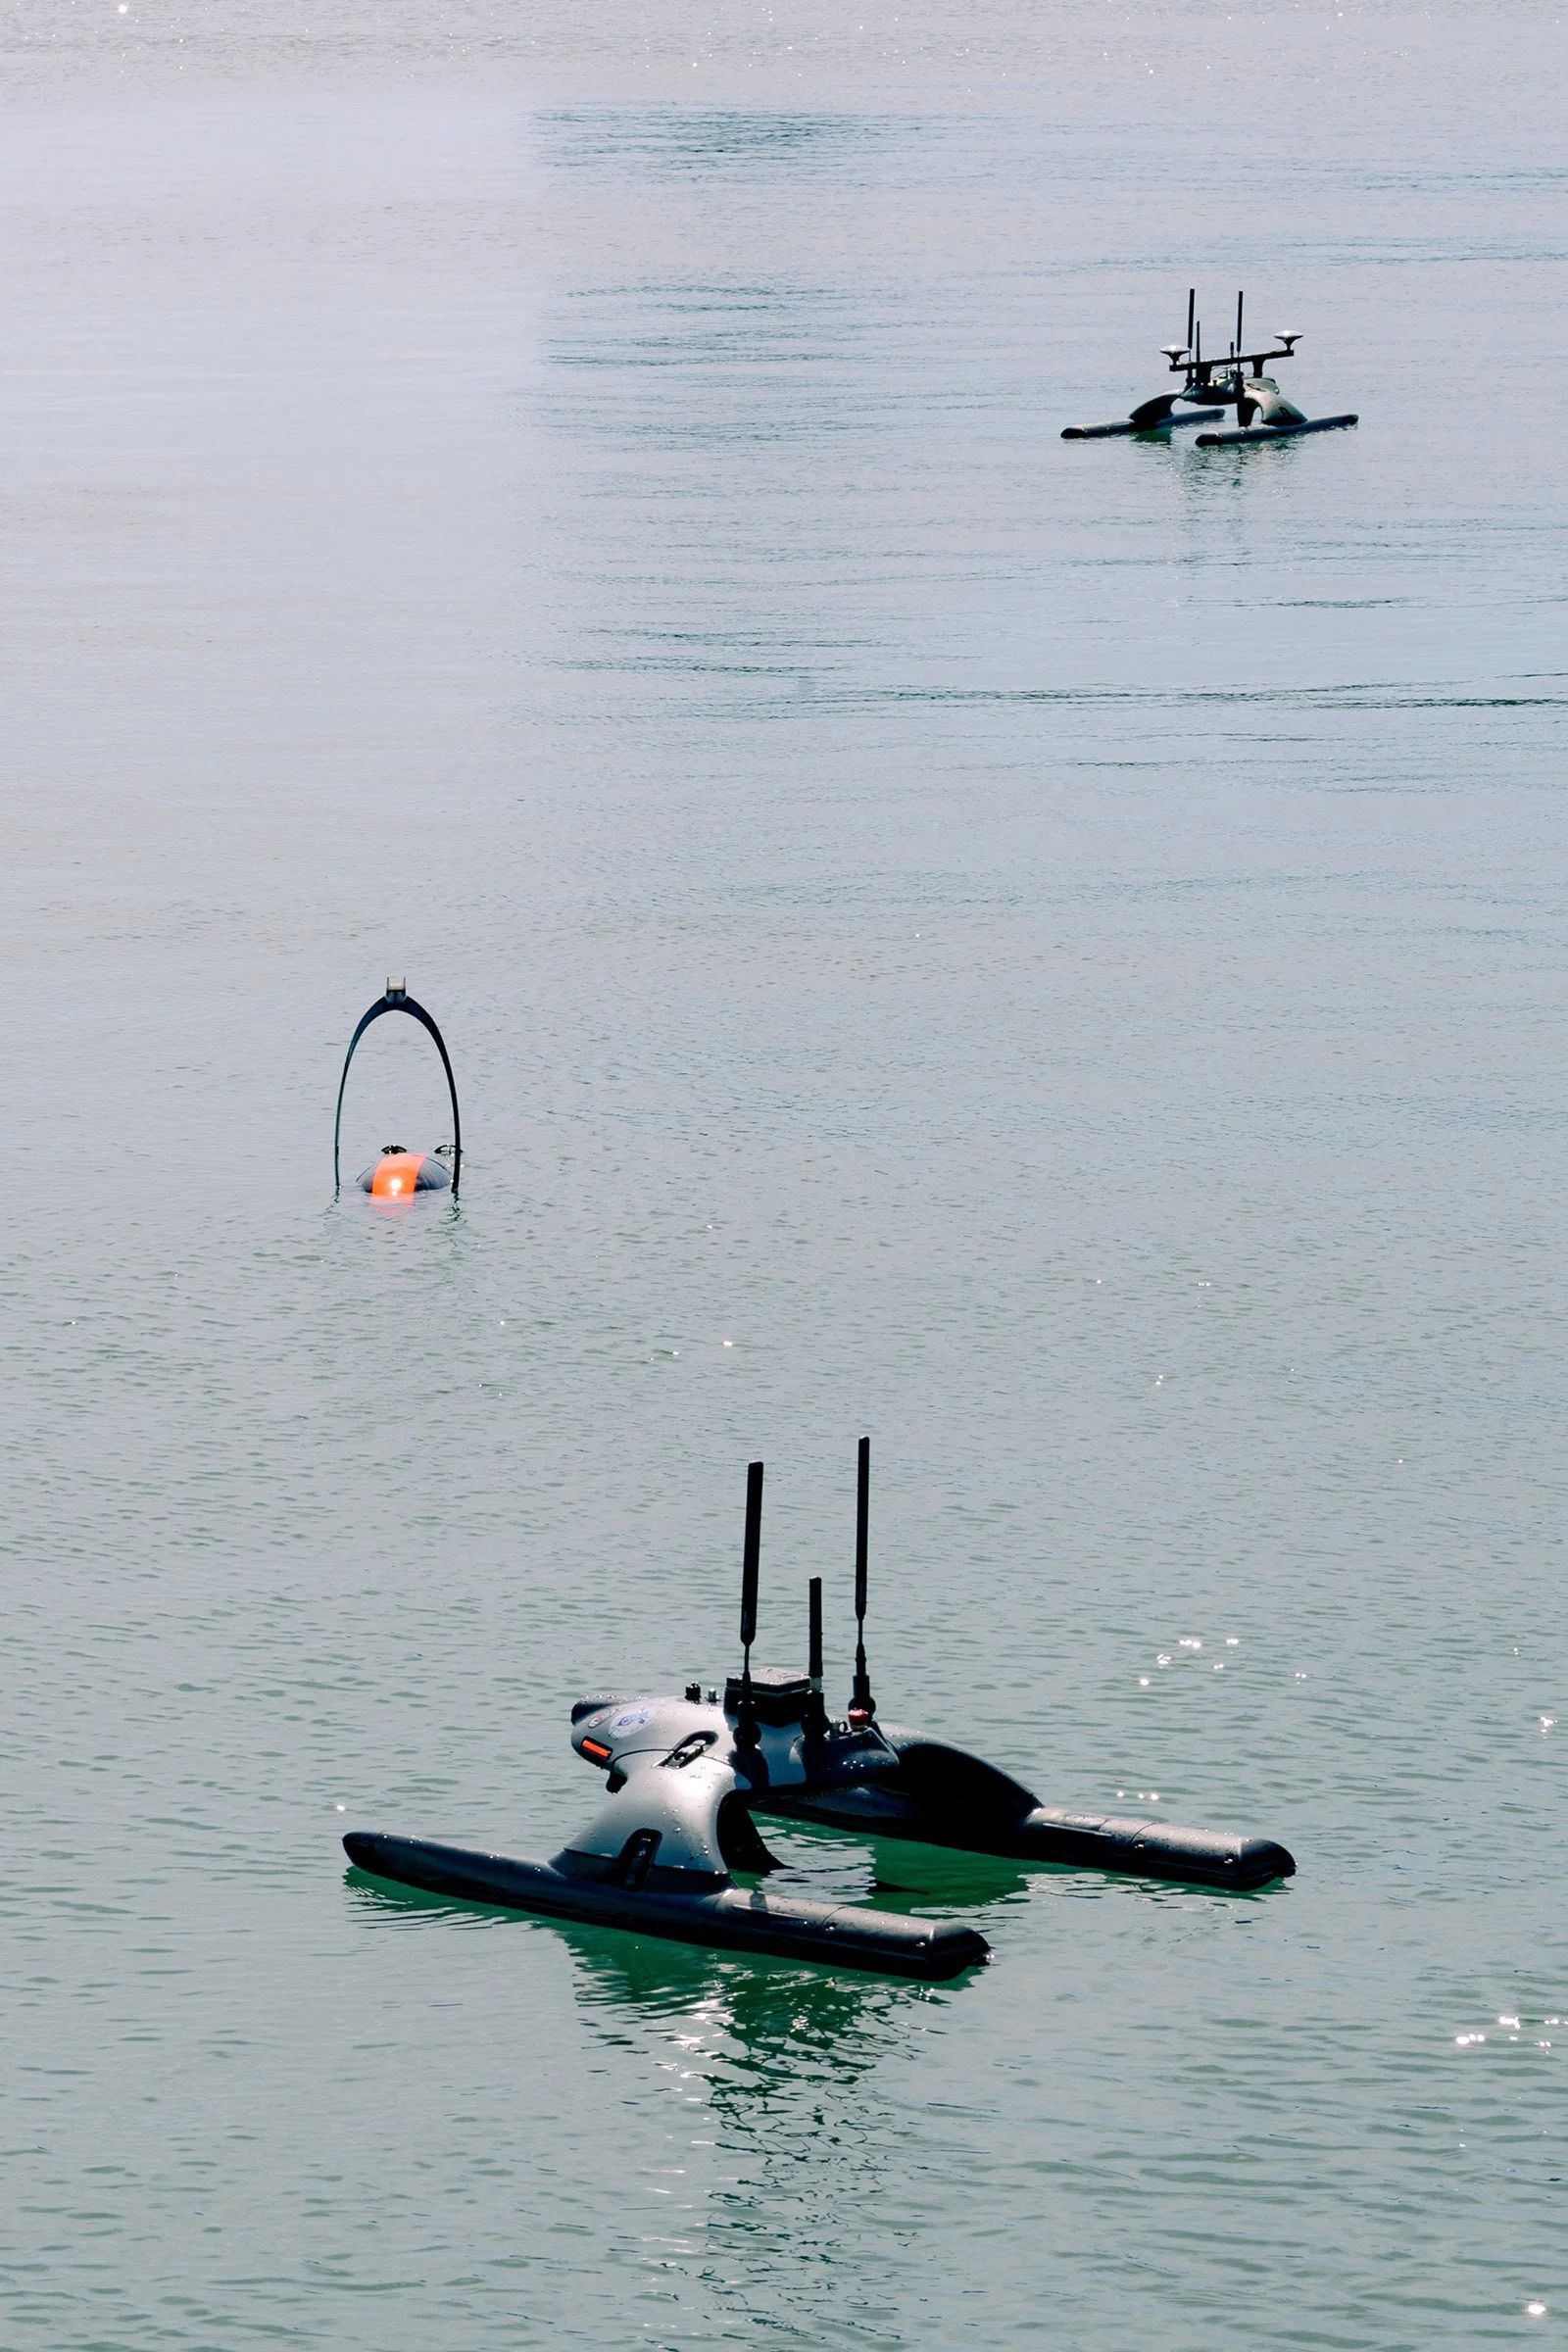
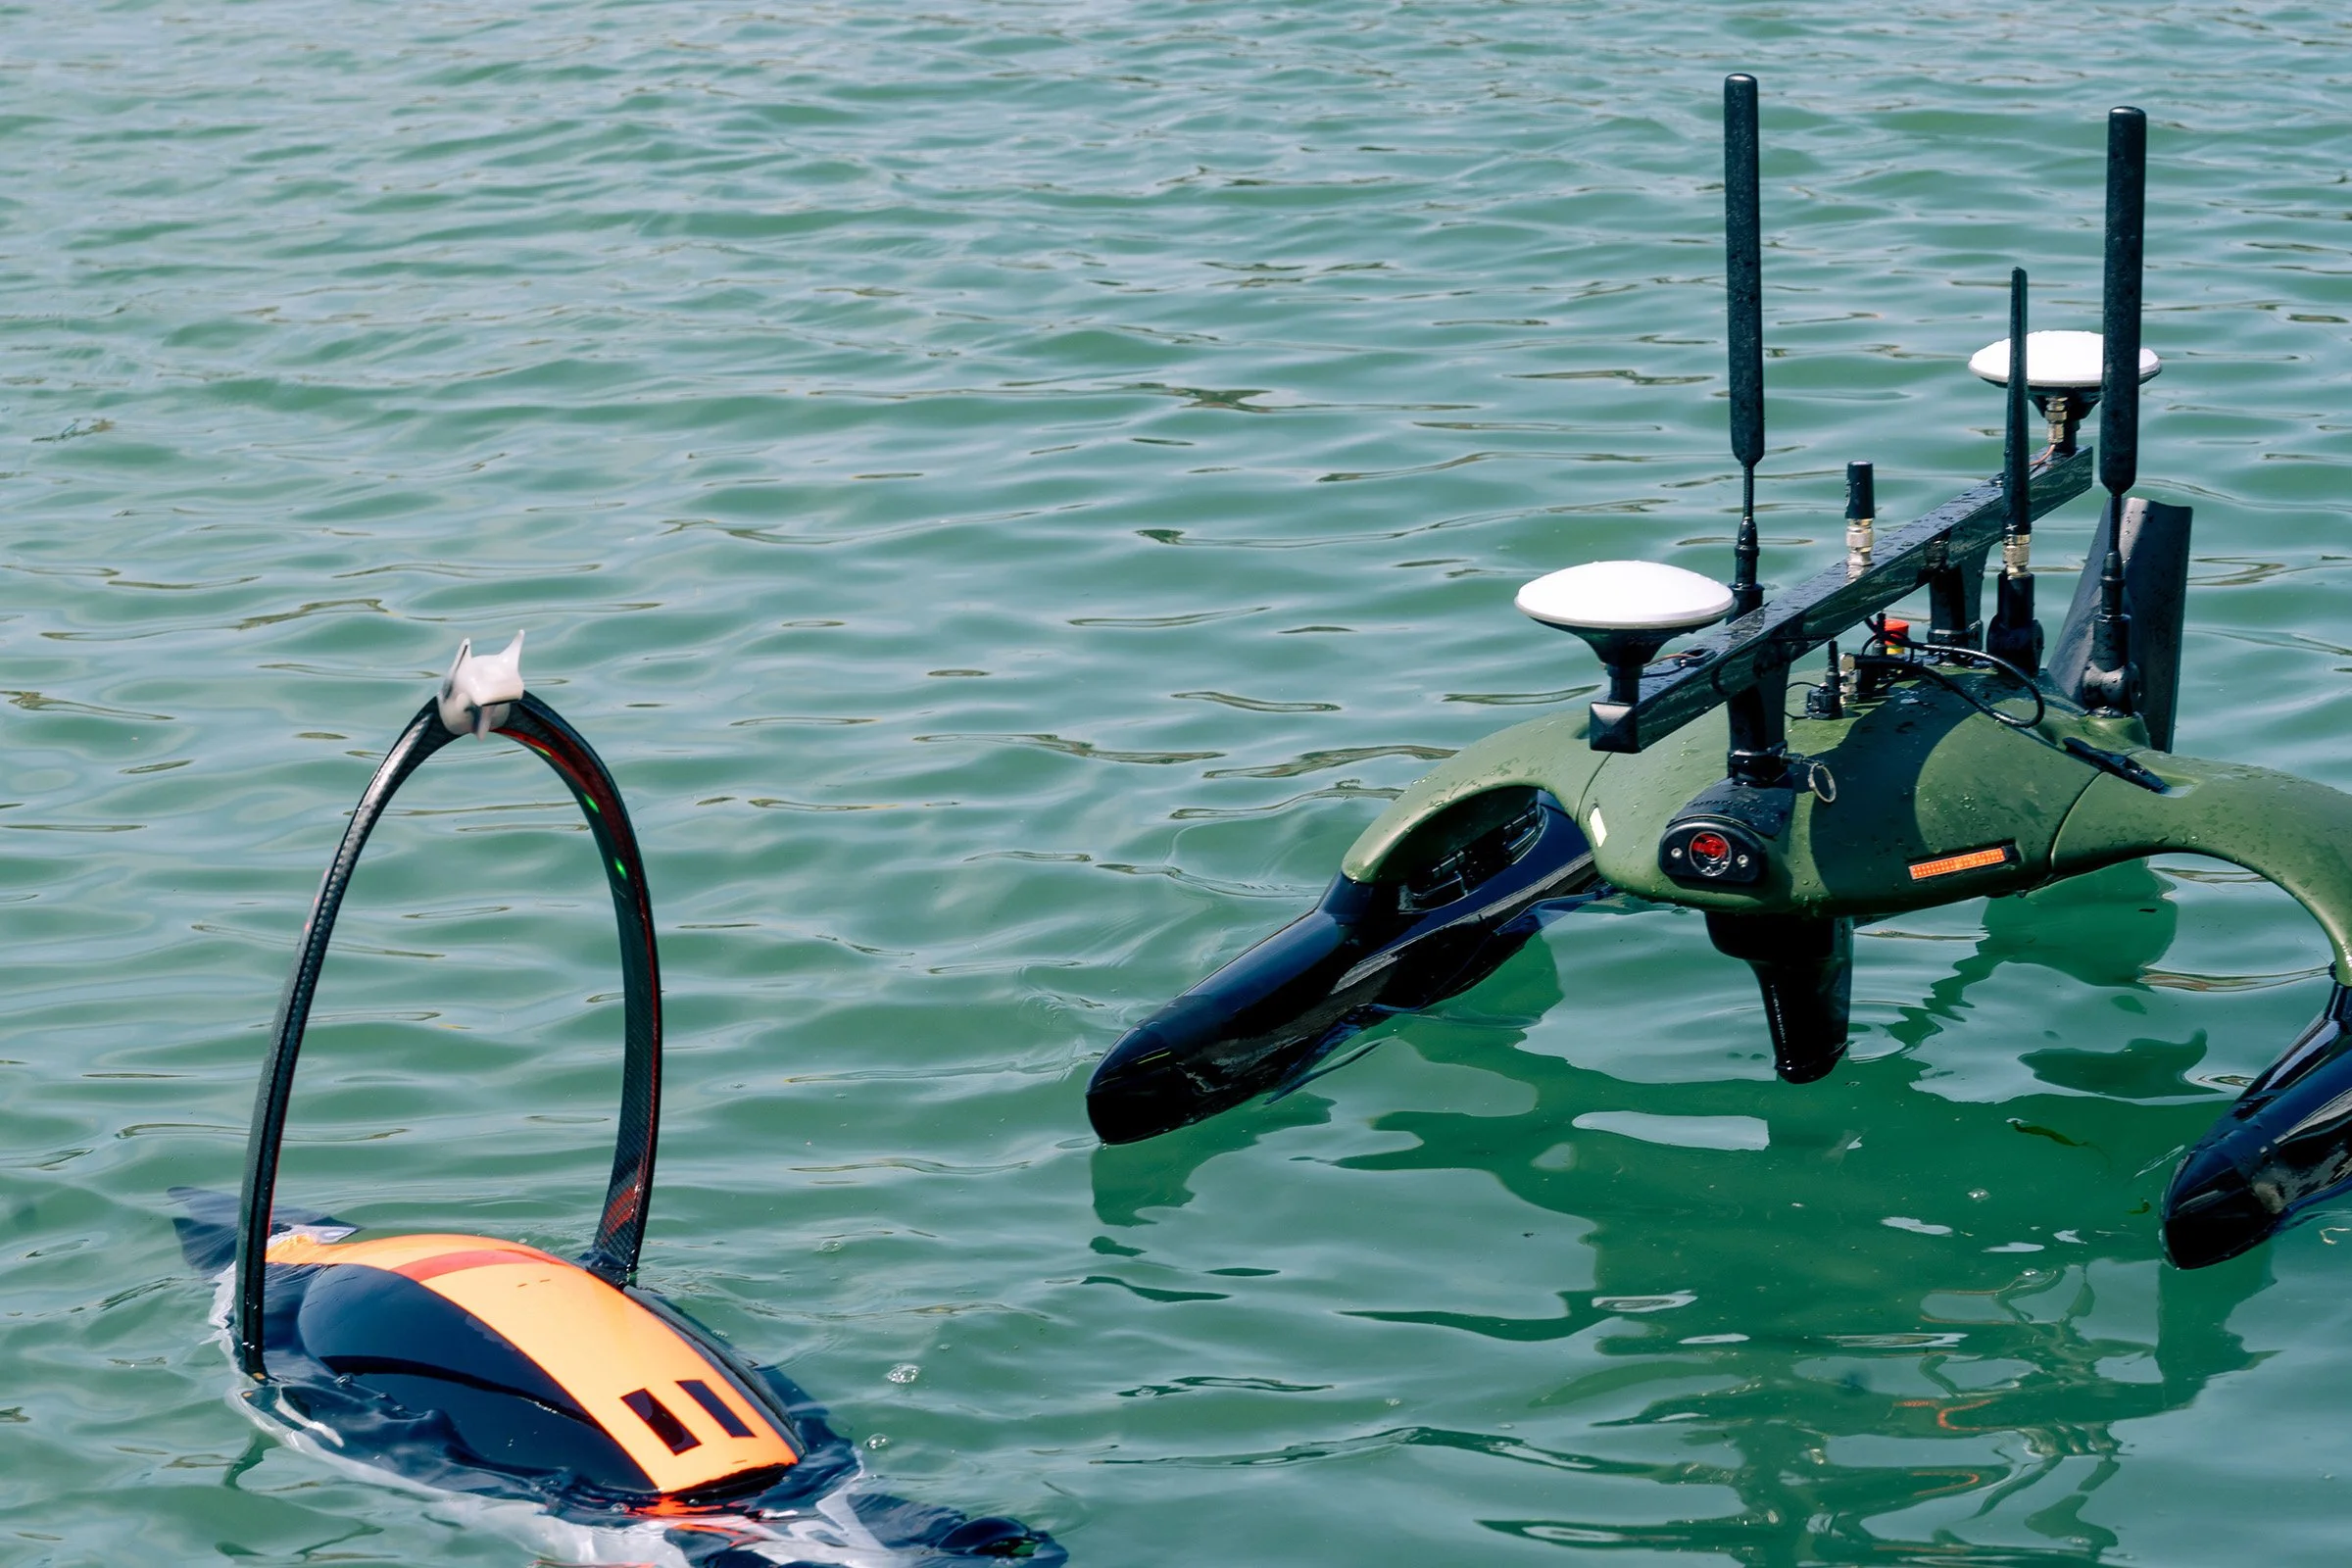
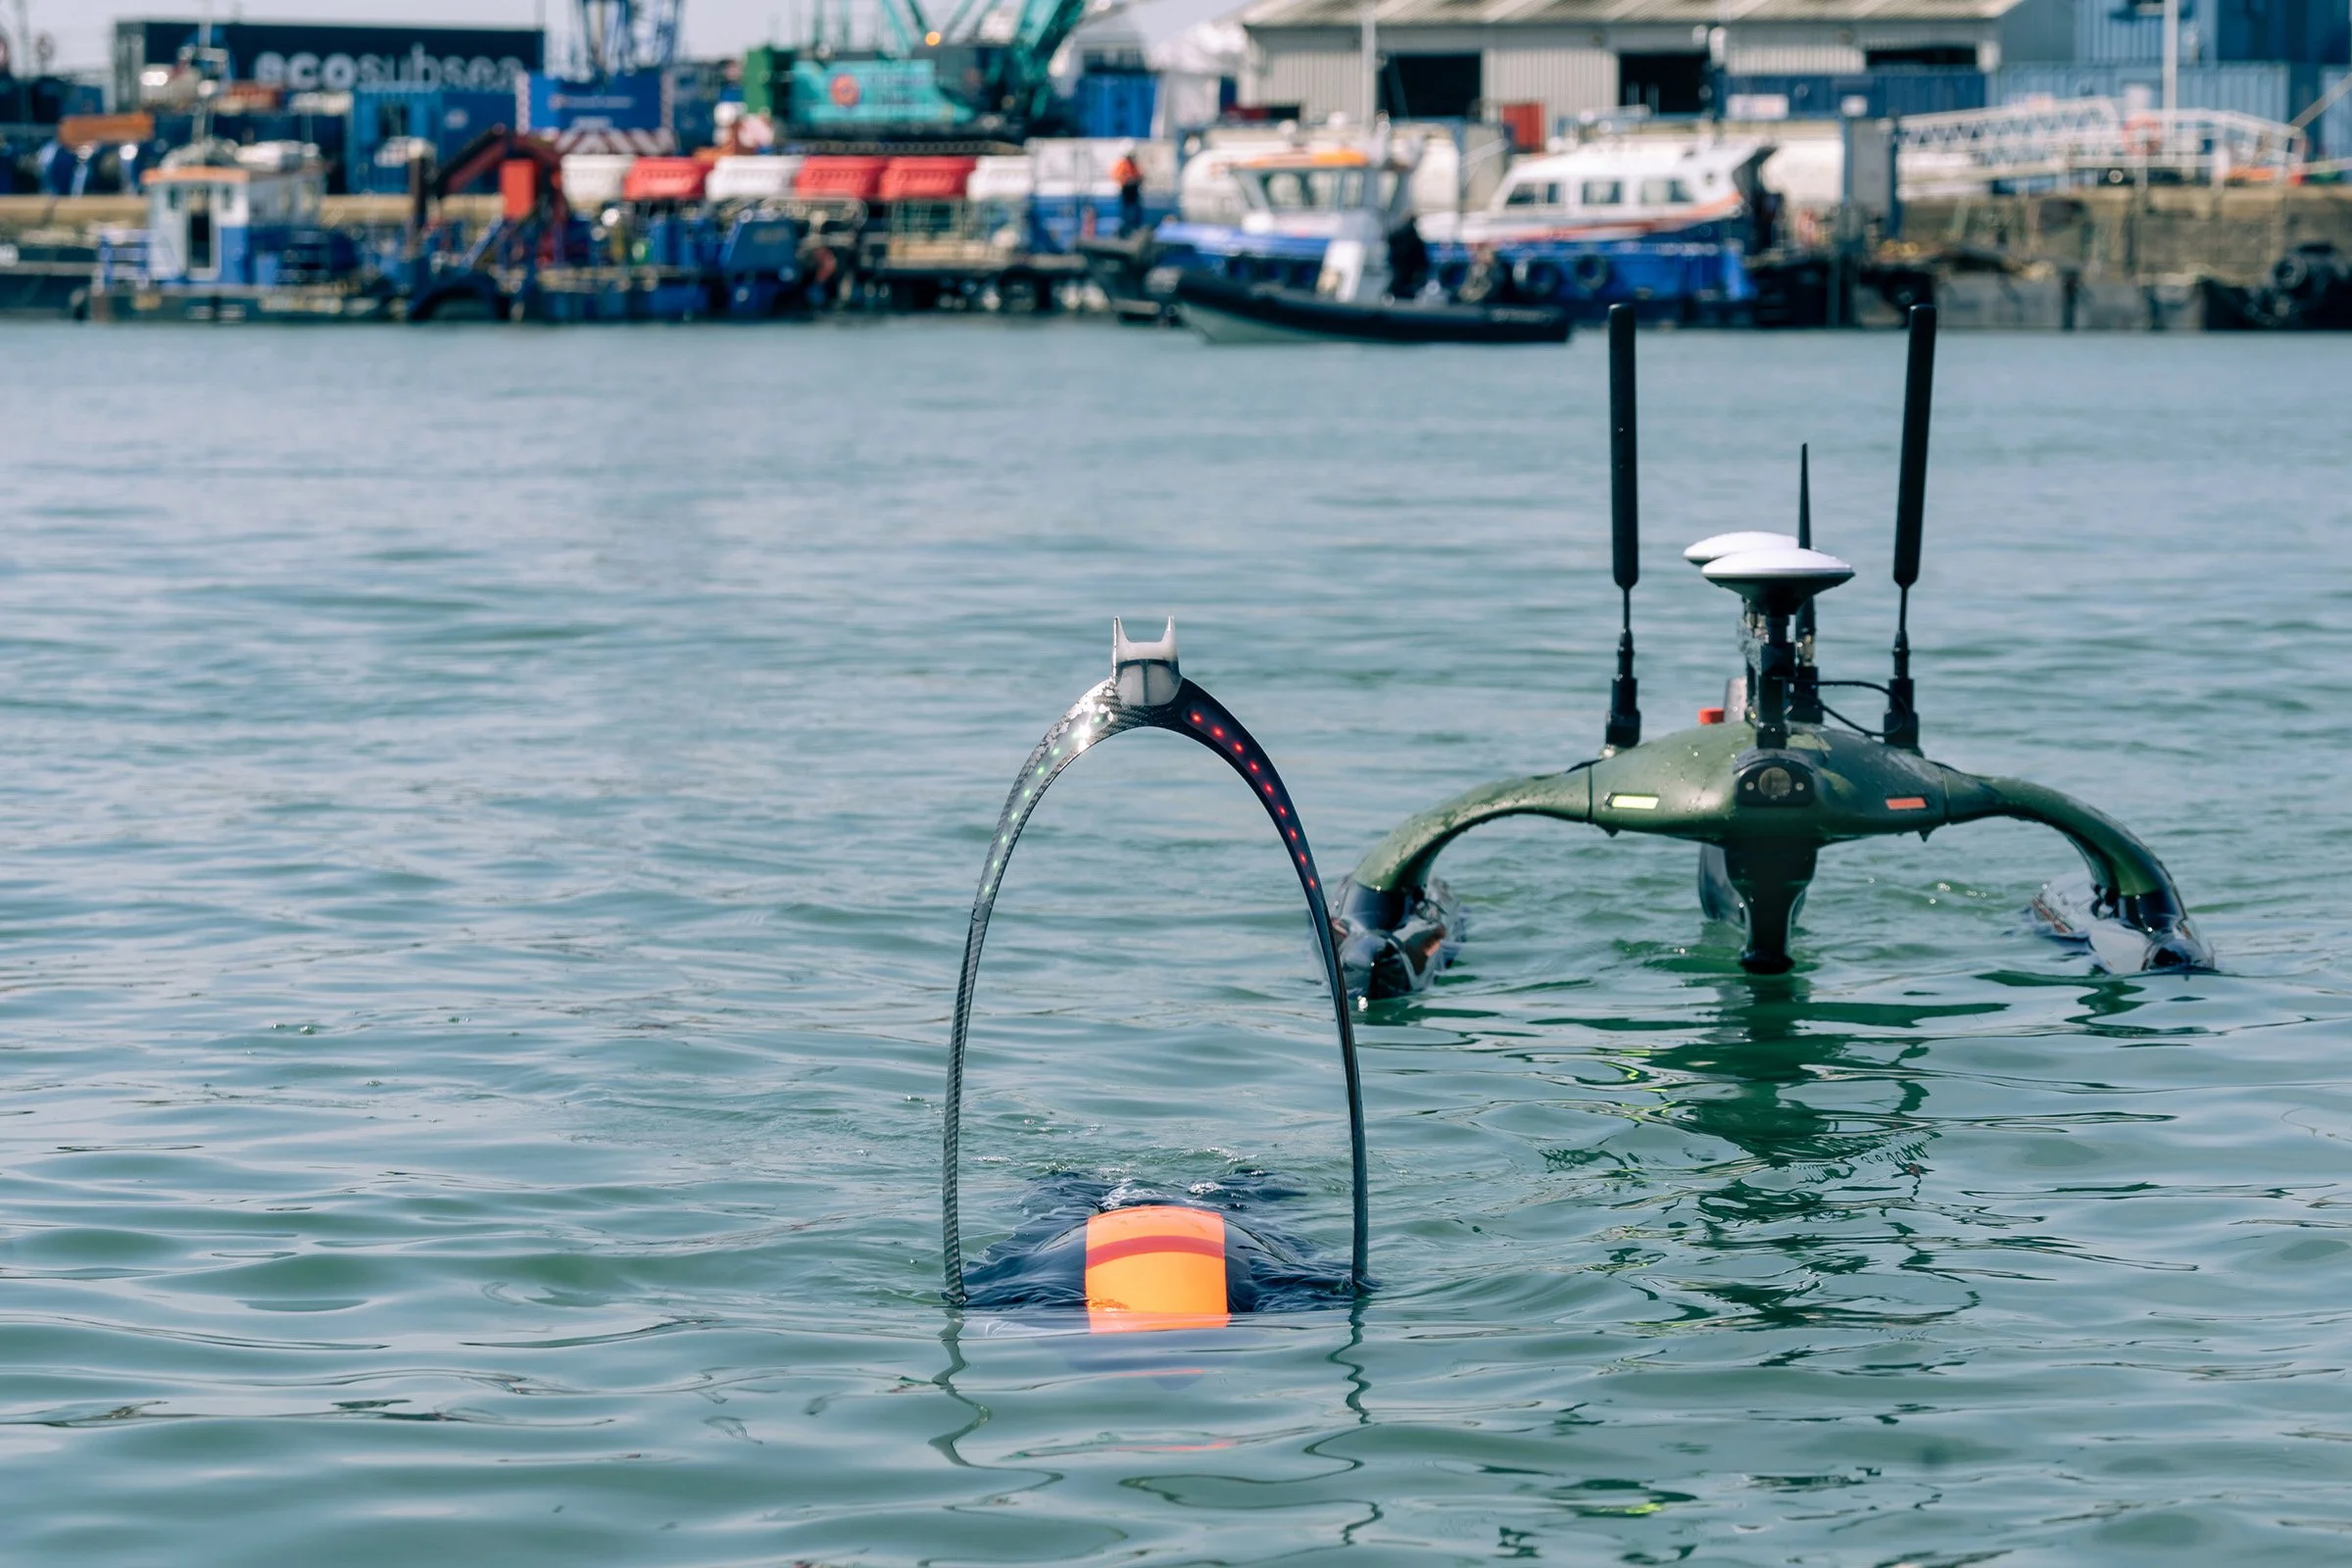
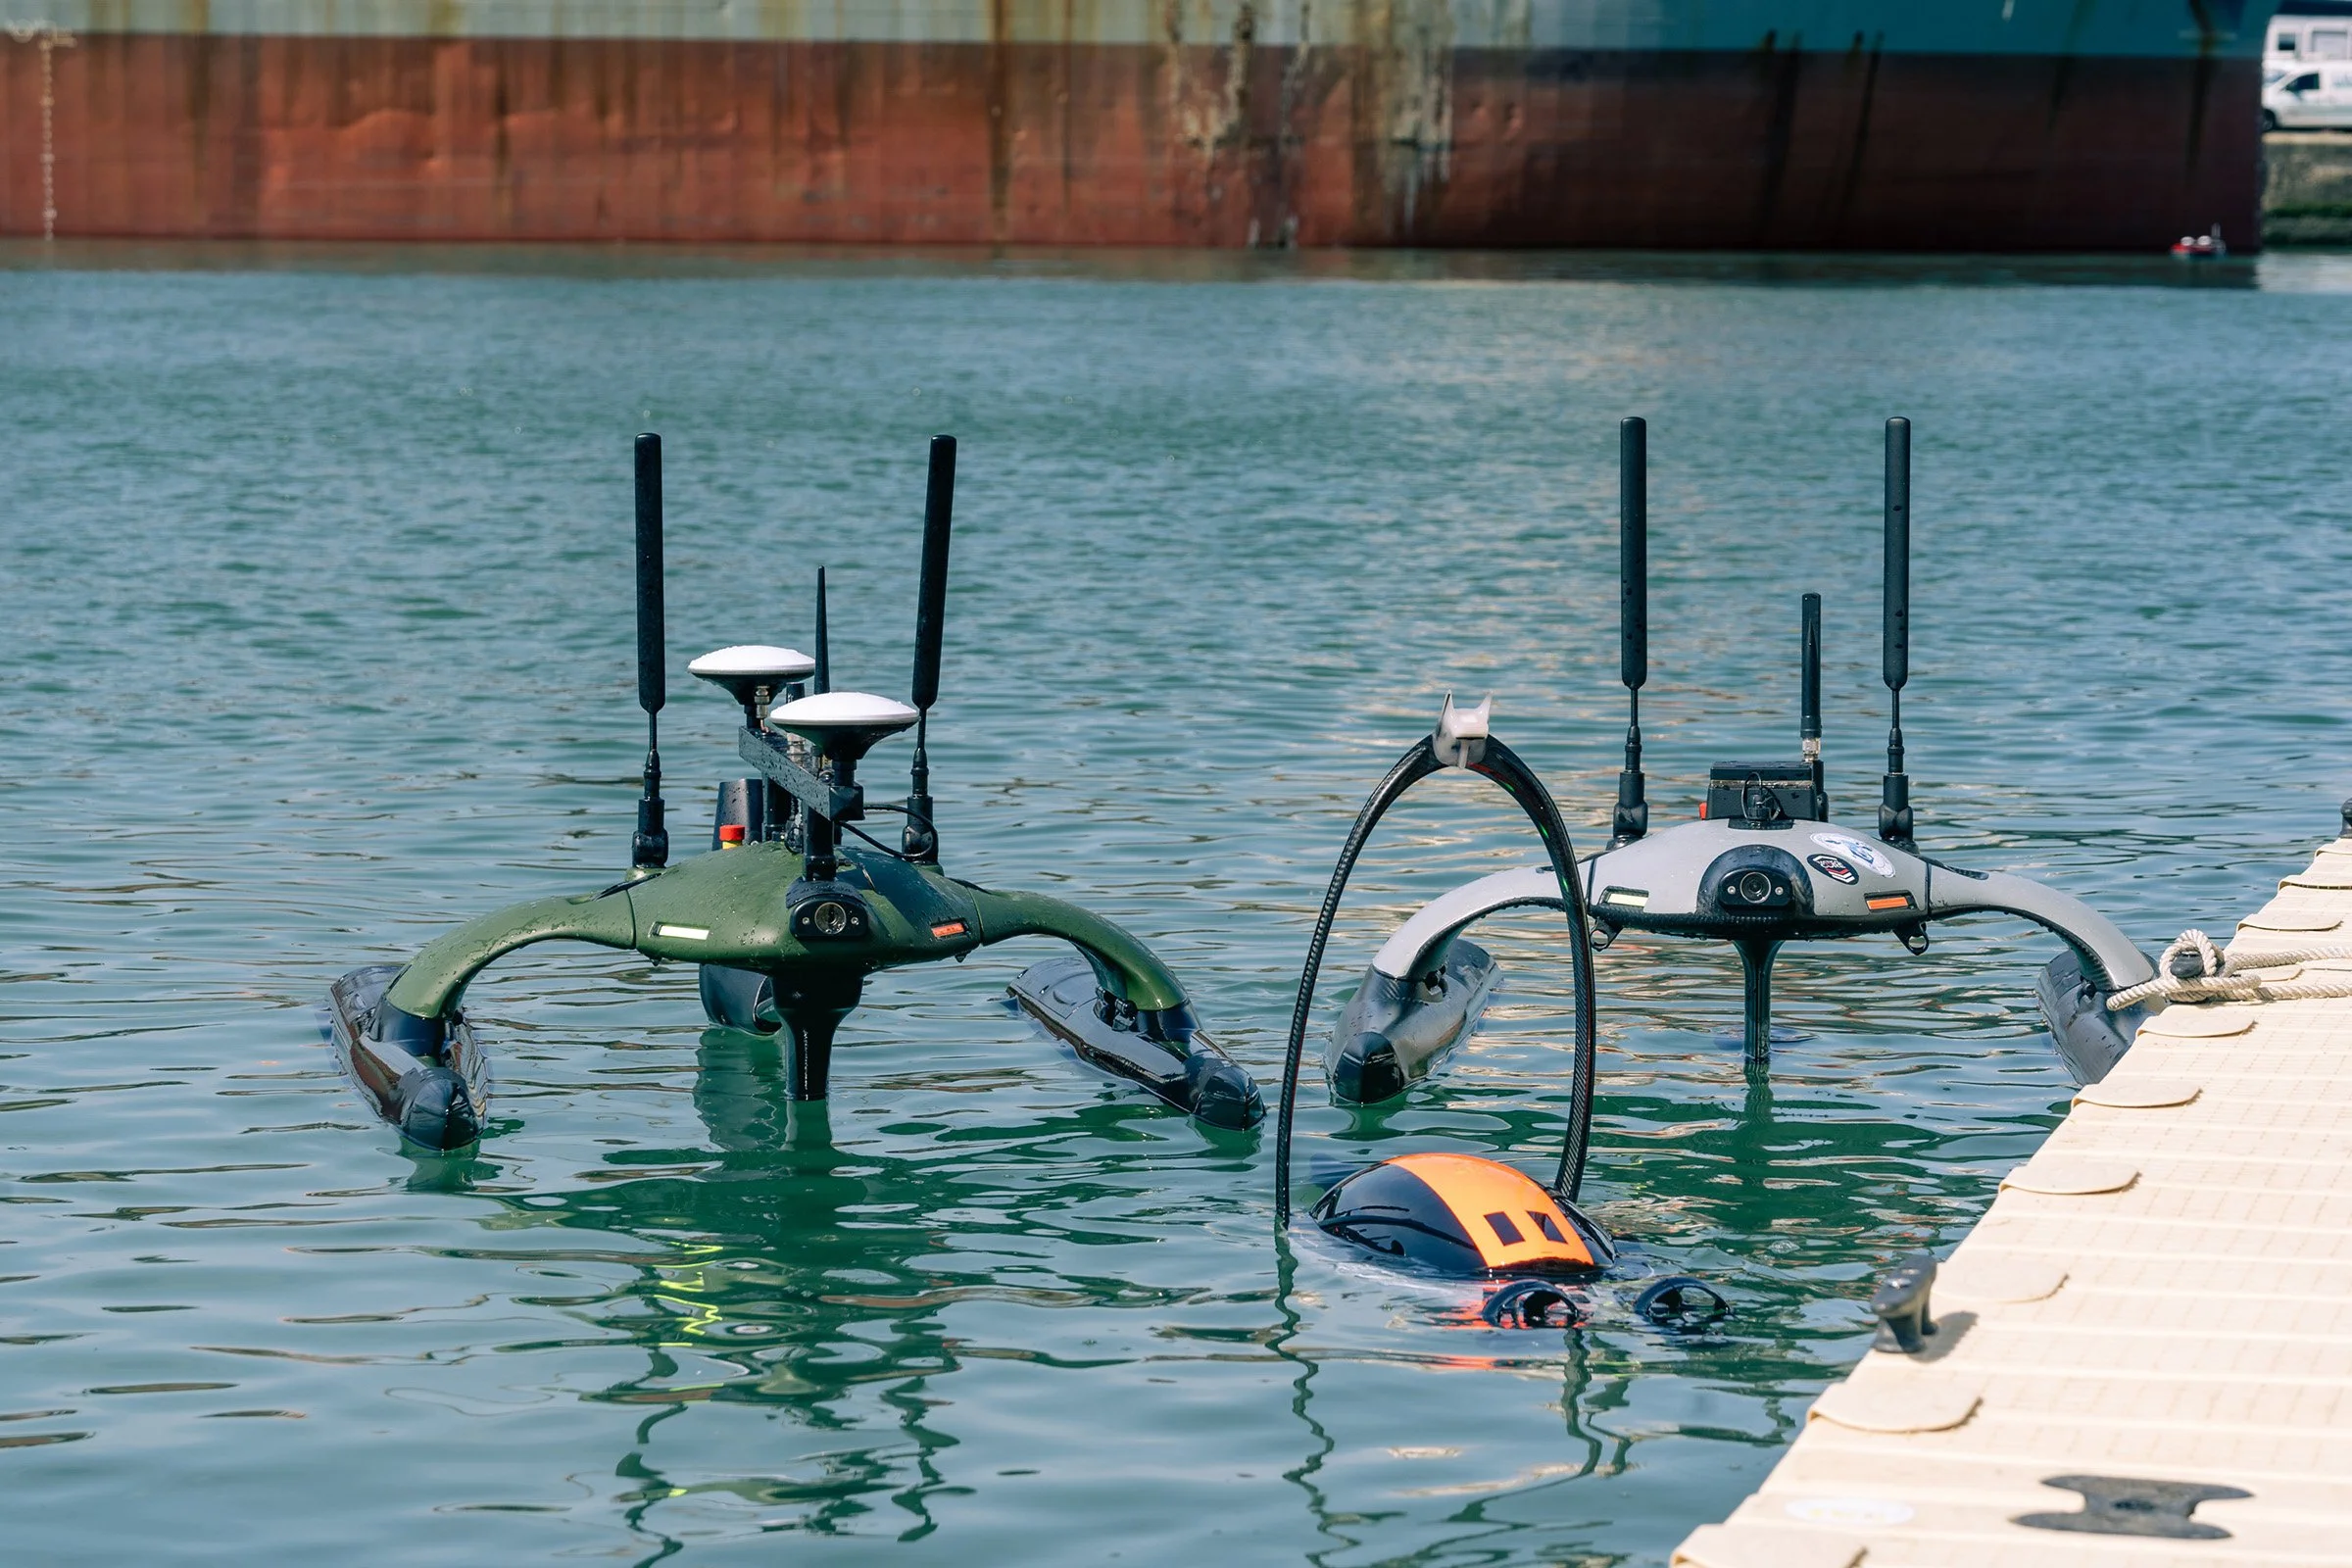
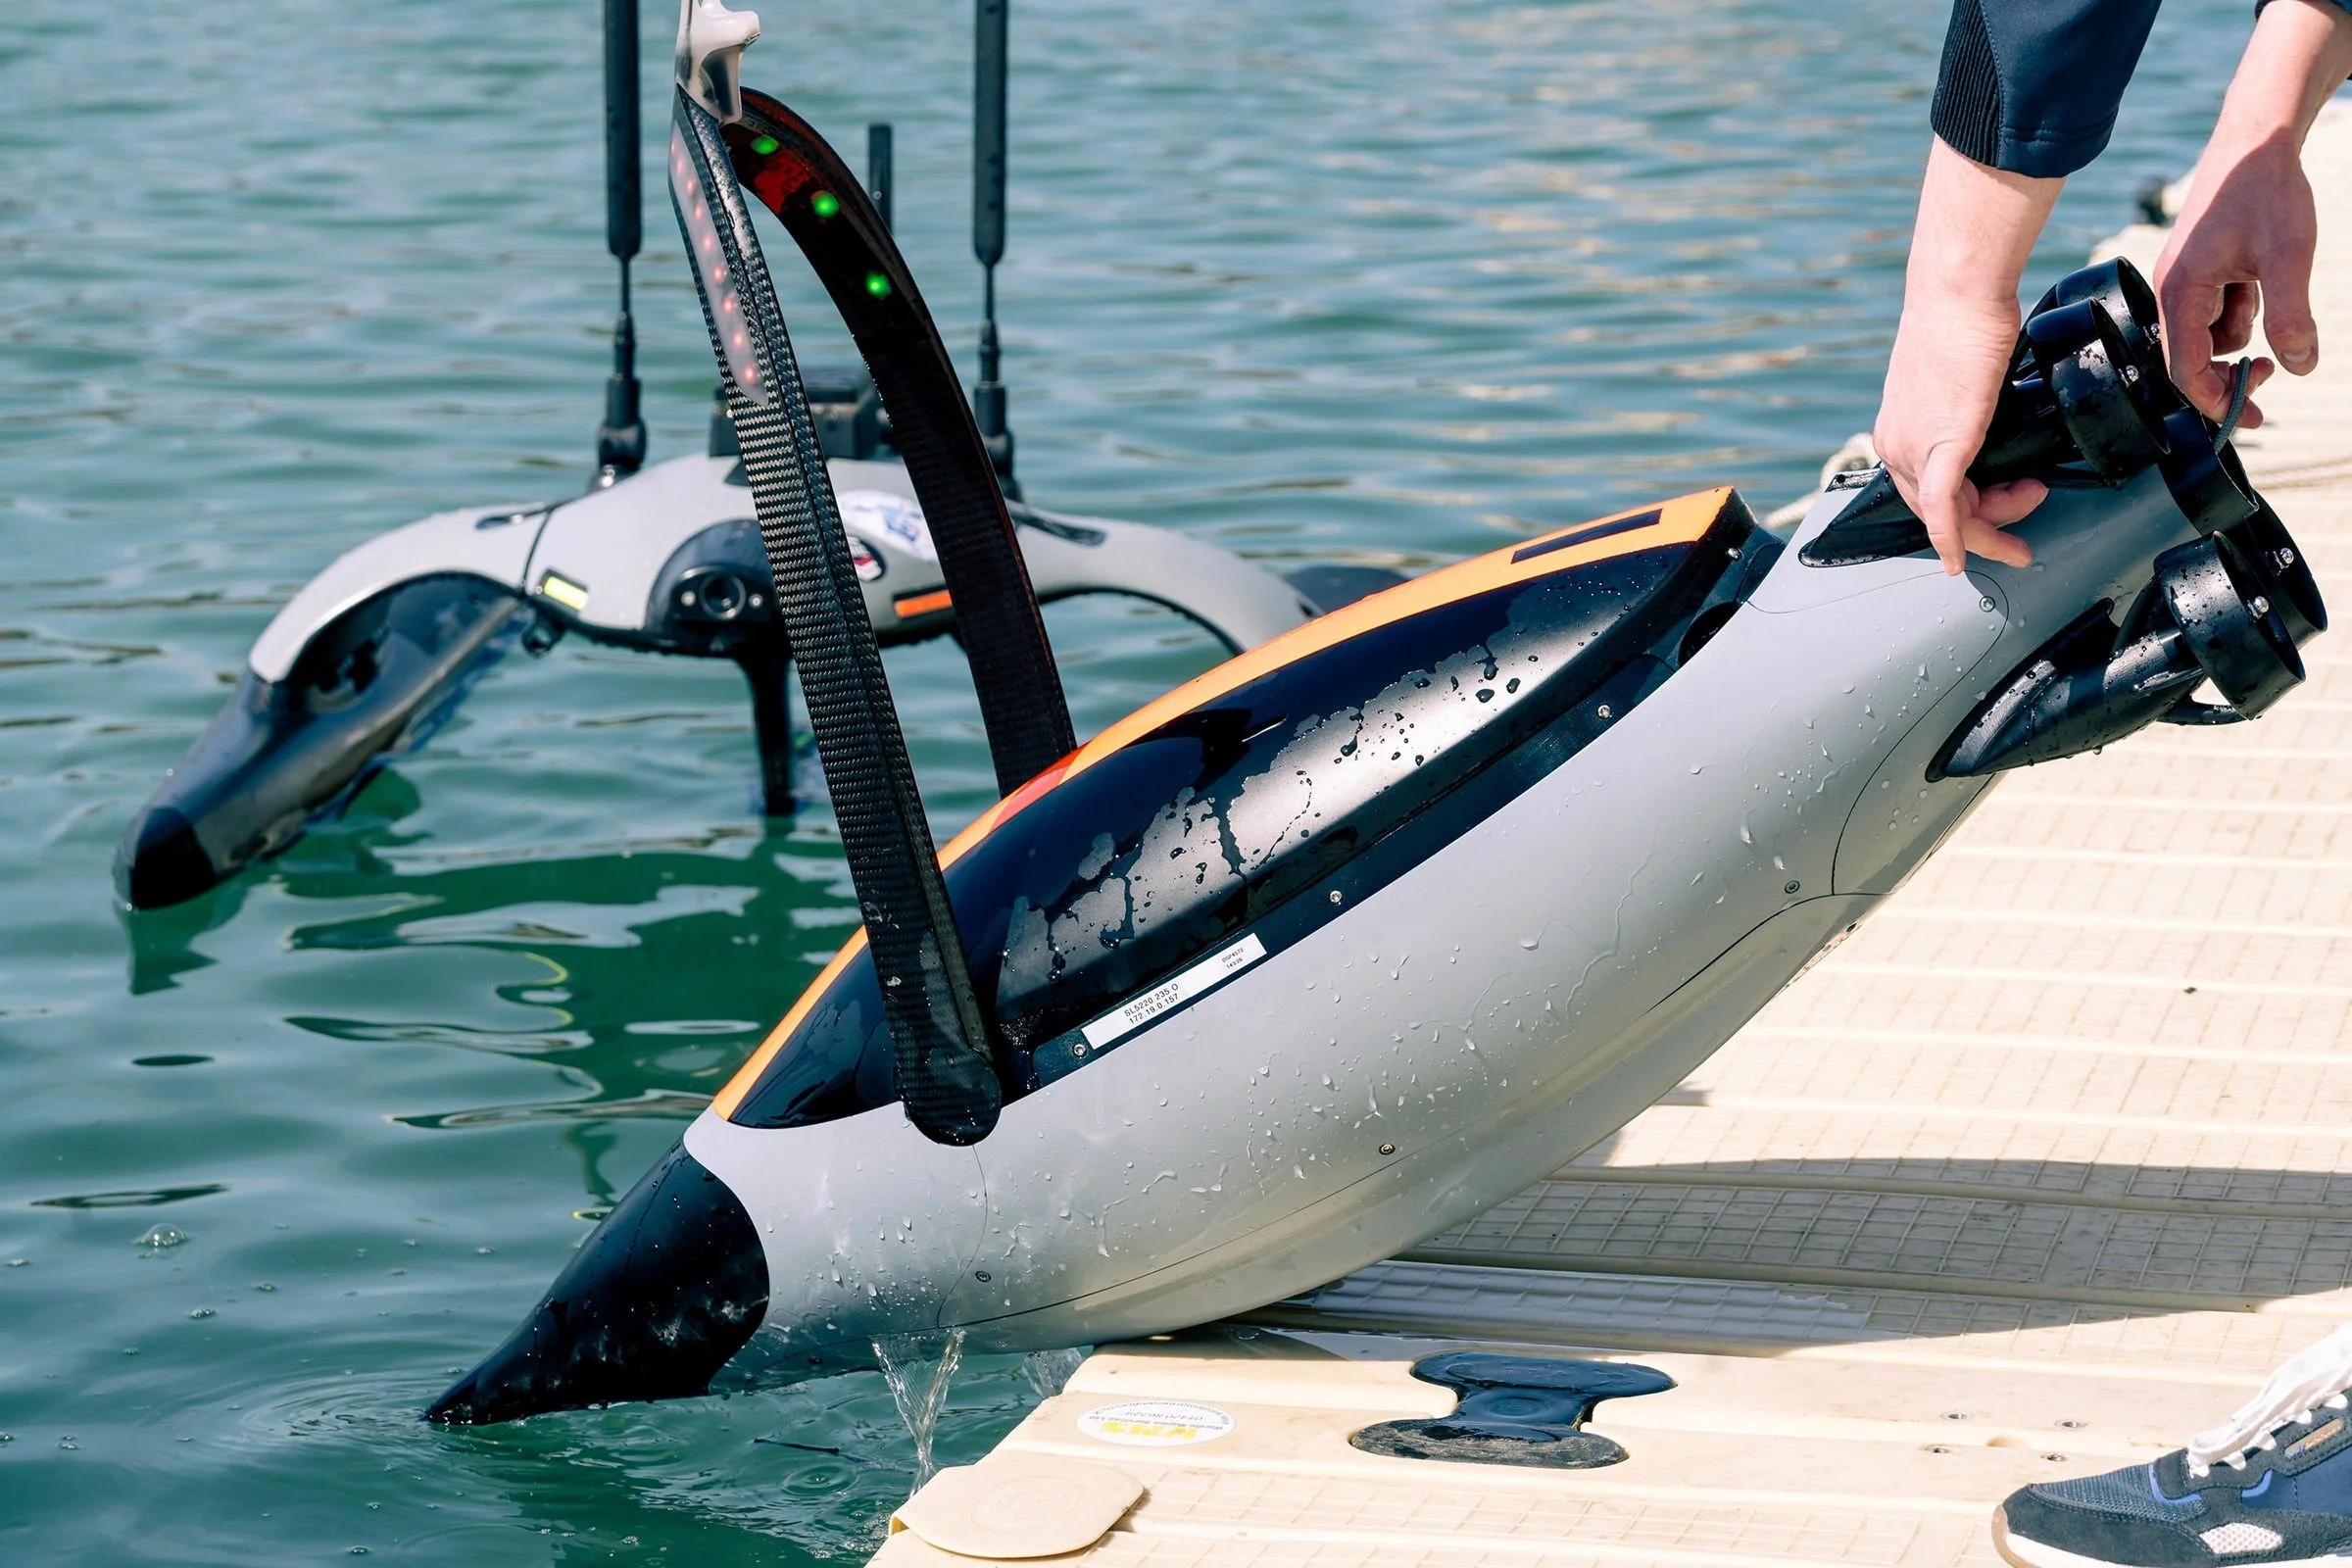
Genom att pressa sina plattformar i krävande fältmiljöer och arbeta med ett ständigt iterativt utvecklingssätt lägger Evologics grunden för en framtid där autonoma marina system inte fungerar som enskilda verktyg, utan som samverkande ekosystem.